CASE STUDY
智能制造规划|AGV与智能立库协同方案示例
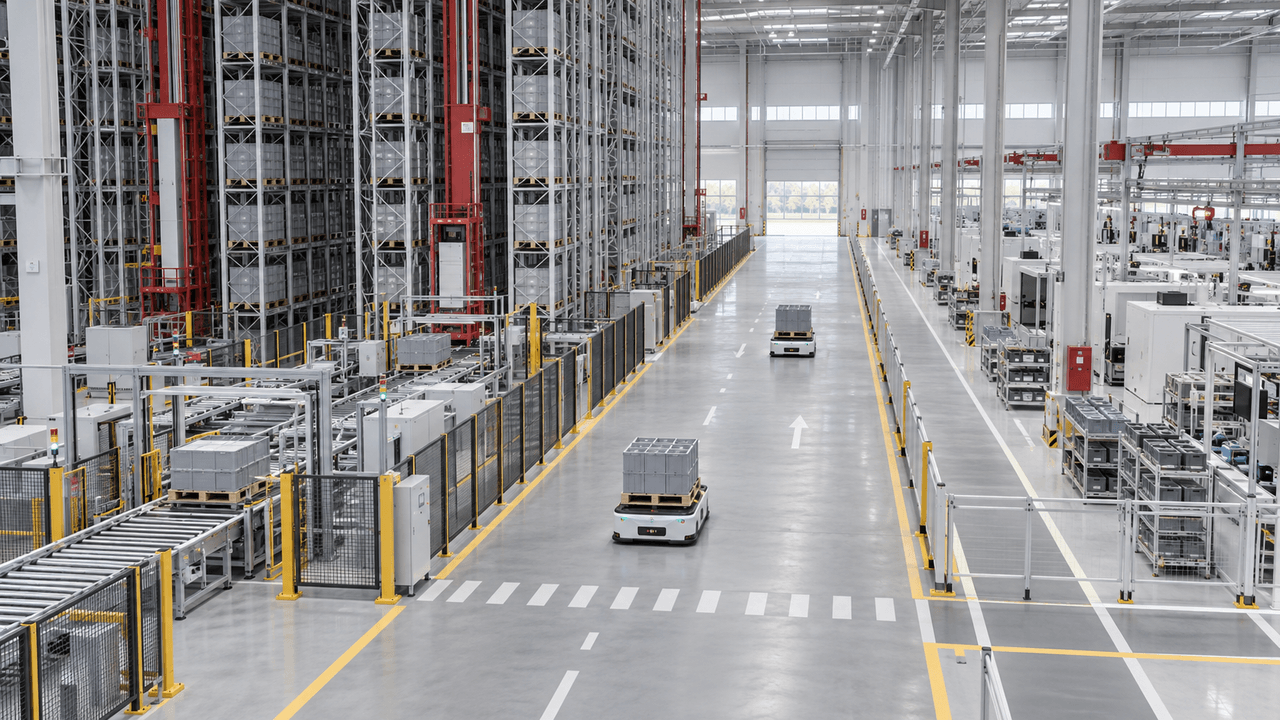
方案示例:以订单、物料与搬运任务为线索,规划AGV、智能立库、线边补料及信息系统之间的协同。配图为AI生成效果图。
本文目录
方案示例:以下为面向典型制造场景编写的规划方法展示,不对应某一家真实客户,不代表已交付项目。配图为AI生成效果图;实际设备、安全与工程设计需结合项目条件完成。
设定场景与规划目标
本示例设定一家离散制造工厂,原材料、半成品与成品分散存放,生产与仓储之间通过人工发起搬运需求。企业希望评估智能立库和AGV的适用性,改善物料流转与库存可追溯性。
规划首先需要收集真实产品族、订单波动、载具规格、搬运频次和现场约束。示例不假设固定的车辆数量、货位数量或投资回收期,这些参数应由数据分析与方案验证得出。
从任务到空间的设计顺序
第一步,明确物流任务。 将收货、检验、入库、备料、线边补给、完工回库及空载具回收分别定义。为任务设置触发条件、实物状态和完成确认,避免各部门同时发出重复请求。
第二步,确定储存与交接方式。 按物料形态、出入频率、批次和先进先出要求划分储区。智能立库承担哪些任务、哪些特殊物料仍需人工管理,需要在方案评审时说明。
第三步,规划AGV运行与人工活动。 设置明确的交接点、等待区、检修条件与异常接管位置,评估人员交叉和现场风险。路线与速度等参数由设备及安全专业团队结合实际确定,不能仅依据效果图实施。
信息系统如何协同
| 对象 | 需要明确的管理内容 |
|---|---|
| ERP / MES | 订单、生产任务、物料需求及执行反馈边界 |
| WMS | 库位、批次、库存状态与出入库规则 |
| 设备调度 | 搬运任务分配、状态回传与异常处理 |
| 现场人员 | 人工确认、异常处置权限和恢复操作 |
系统名称只是功能划分示例,具体架构需与企业现有系统一致。重点是让同一物料、载具与任务能够在不同系统中正确对应。
分阶段验证与交付
先完成现状数据与接口清单,再比较候选布局,通过适当仿真或测试验证峰值负荷、排队与设备部分不可用的情况。试点可从单一产品族和有限任务开始,验收后再扩大。
建议交付包括物流布局、任务与数据字典、接口责任表、异常场景清单、试运行计划及验收口径。评价关注交付响应、库存准确、异常恢复、维护负担与总投入;实际改善结果需运行数据证明。